EXP-3D-SUPPORT-BOTTLENECK-REDESIGN-V1
本轮已完成封存、重新生成旧统计、新数据锁定/下载、四组静态oracle归因、回归测试和独立审计。 SUPPORT_BOTTLENECK_STATUS=INCONCLUSIVE;STATIC_STATE_STATUS=NOT_ESTABLISHED。 按预先冻结的联合oracle停止规则,没有执行实景GT-free redesign、matched retraining或final holdout。 没有训练controller,没有新Dynamic TTT、FC/CF、history或写入调参。
先读结论与限制
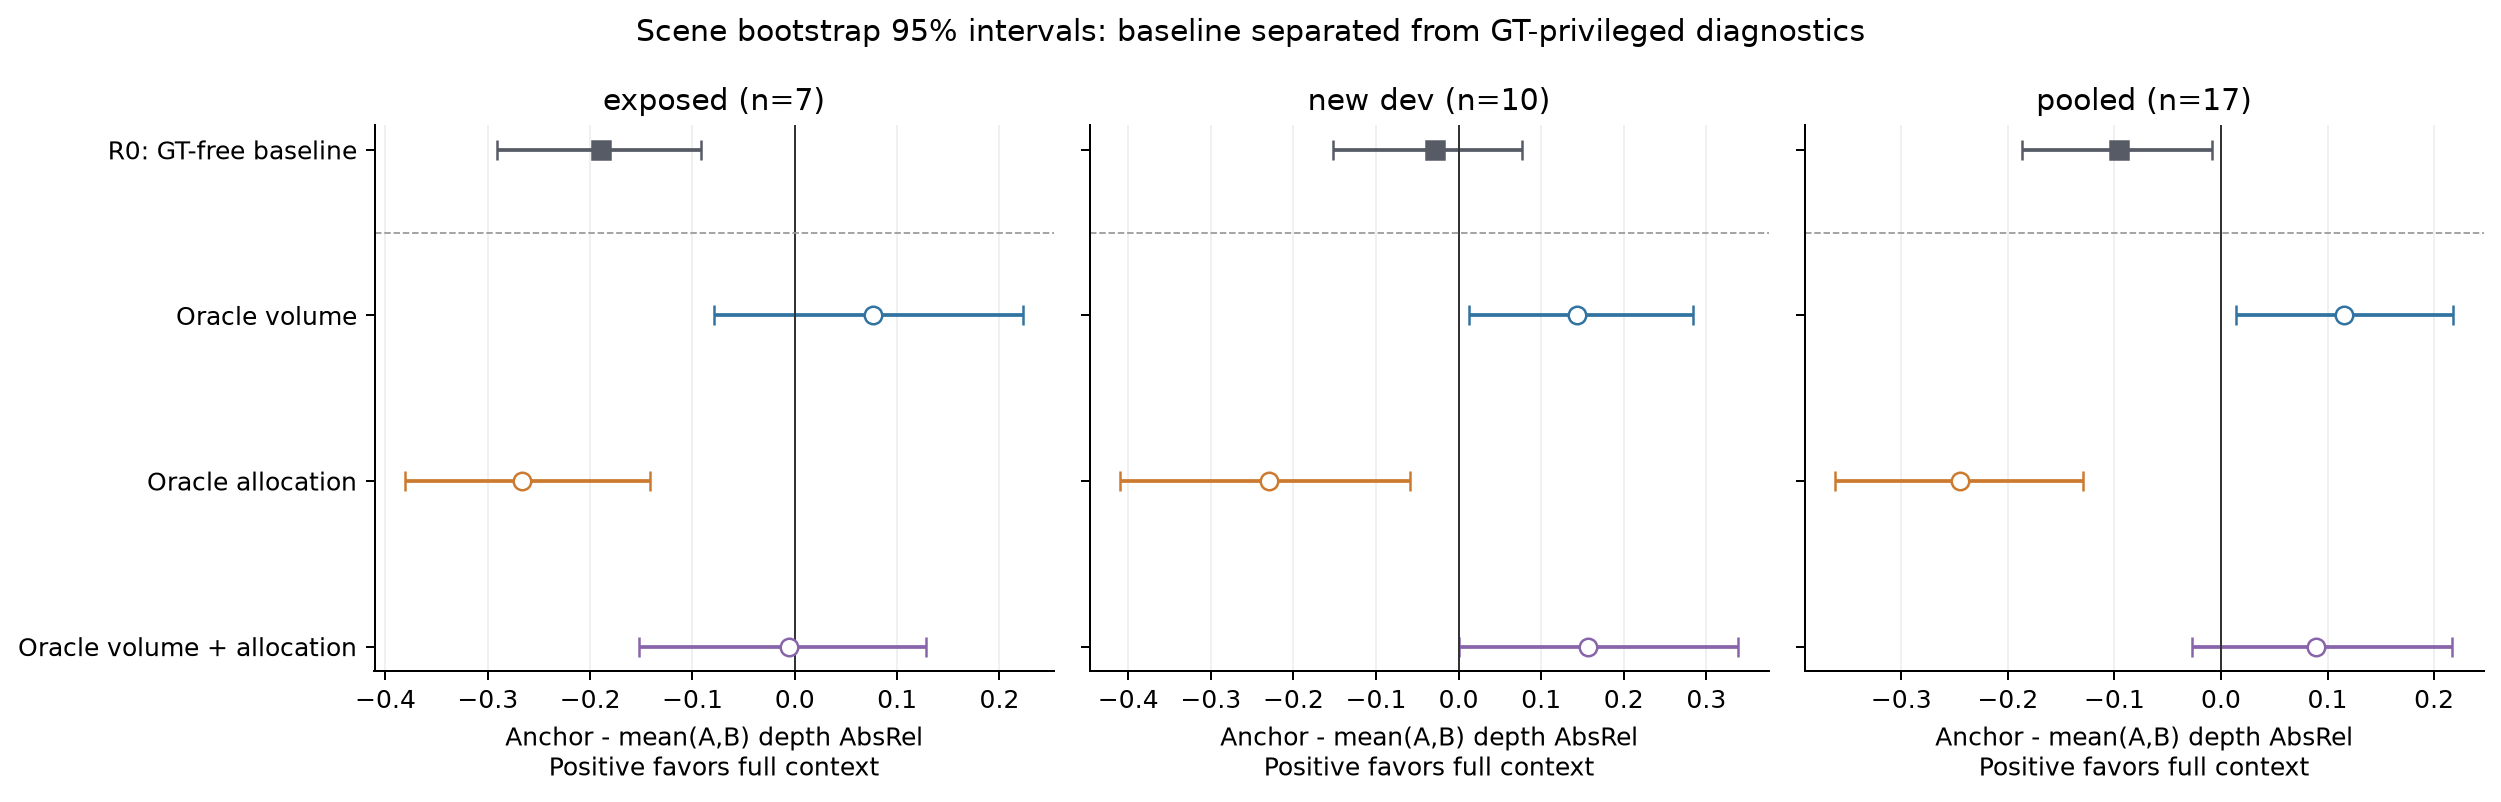
Volume确实影响结果:oracle volume单独使同设置下的full-context gain为+0.115349,
scene-bootstrap CI [0.014210,0.217646]。但这不等于完整预测变好了0.115349或0.210574。
R0完整context AbsRel=0.679826,oracle volume=0.645657,绝对改善仅
0.034169(CI [−0.070911,+0.135352]);anchor则从
0.584600变差到0.761006。
相对gain增加0.210574的代数分解中,约83.8%来自anchor变差,不是支持机制的因果贡献率。
完整context的绝对任务收益及其CI另见 audit/scientific_interpretation.json。
联合oracle pooled gain=+0.089622, CI [-0.026782, +0.216702], 不满足在看结果前锁定的继续门槛。其表面邻域支持仅66.22%,未达75%充分性标准, 因此不能声称“理想支持已经提供,仍然失败,所以一定是网络/训练问题”。 当前8³离散表达、支持定义及训练分布耦合仍未分离。
身份、冻结和数据
旧1000A+600B B-final SHA256:be7b8b6d2ef366cad245732b9ff227802db596da65082ac0e160f24541579e42。
旧实验987个文件完整封存;旧3场景234行、旧7场景182行(含Residual A/B)统计精确复算,
160帧volume/support核对通过。新runner中的旧7场景R0五个方法70行与上一轮逐项精确一致。
旧7场景从本轮起统一为 REDESIGN_DEV_EXPOSED,不再作为独立泛化证据。
新锁定24个不同官方source volume/archive/asset候选,按合法scene名顺序交替12 DEV、12 HOLDOUT。
只使用Hypersim official-train与research-train;不打开官方validation/protected/test。
下载220,495,946字节,全部bounded HTTP range。10个DEV、8个HOLDOUT通过预先固定的质量和native
geometry阈值;失败候选保留、不替换、不跨角色移动。初始身份锁 scene_role_lock.json 未覆盖,
具体合格帧角色另锁在 qualified_frame_role_lock.json。本轮实际归因共7 exposed+10 new DEV场景。
Holdout独立性尚未成立。 ai027001/ai033001有项目旧100scene池曝光标记,其他候选也无法仅凭
不在旧100池就排除后续365scene扩展的使用;缺少逐场景历史执行日志。它们未参加当前B-final训练、
不在旧7场景内,但不能据此声称项目历史“从未见过/未调过”。全部holdout在本轮没有模型前向或query
score,保持保护,FINAL_HOLDOUT_INDEPENDENCE_STATUS=INDEPENDENCE_UNRESOLVED。
即便未来某方法过开发gate,也必须先解决此独立性阻塞。这里的8仅指几何合格数。
方法合同与oracle例外
固定网络权重、8³状态、128唯一candidate IDs、固定renderer64samples及原context/query列表。 ORACLE_VOLUME用全部primary query GT surface在anchor坐标中的包围盒,最小轴长1m并加5%边距; 同场景A/B/anchor共享该bounds。ORACLE_SUPPORT在当前bounds的512合法voxel centers中选128个, 优先≥2 context frusta,然后到context GT表面的距离,再view count与ID稳定排序;联合设置只组合 这两个因素。points、normalized_xyz、scatter IDs和bounds同步;没有偷偷增加候选或网络。
这是固定网格内的有GT诊断,不是数学upper bound,也不保证物理上完美表面支持。
候选的≥2计数仅是camera frustum membership,不等于遮挡正确的表面可见性。
R0先封存;oracle为构造bounds必须在自身封存前读取query GT geometry,日志明确标记
PRESEAL_DIAGNOSTIC_EXCEPTION。所有评分RGB/depth在全部204 states封存后读取。
Oracle状态对锁定query集合有条件,绝不称部署时query-independent;query cameras在wrong-scene
替换时数值不变。参数合同指出这些同shape运行时干预仍改变训练分布,不能当作公平训练后的新方法。
主表采用query均值→scene等权,10,000 paired scene bootstrap、seed20260927、95%percentile CI。 Full-context gain=anchor−mean(A,B),wrong-scene damage=cyclic donor A−correct A; donor在各cohort内轮换。 17场景pooled和7/10分层统计同时保留,不把旧7重新包装成独立确认。
DIAGNOSTIC UPPER BOUNDS(名义诊断,非保证的上界)
| 设置 | 完整context AbsRel↓ | Anchor AbsRel↓ | Full-context gain及95%CI | Wrong-scene damage及95%CI |
|---|---|---|---|---|
| ORACLE_VOLUME | 0.645657 | 0.761006 | +0.115349 [+0.014210, +0.217646] | +0.118054 [-0.062877, +0.296401] |
| ORACLE_SUPPORT | 0.829626 | 0.584600 | -0.245025 [-0.361812, -0.129884] | +0.004498 [-0.130065, +0.139508] |
| ORACLE_VOLUME_SUPPORT | 0.671384 | 0.761006 | +0.089622 [-0.026782, +0.216702] | +0.049533 [-0.057264, +0.162221] |
DEPLOYABLE METHODS
| 设置 | 完整context AbsRel↓ | Anchor AbsRel↓ | Full-context gain及95%CI | Wrong-scene damage及95%CI |
|---|---|---|---|---|
| R0 | 0.679826 | 0.584600 | -0.095226 [-0.186745, -0.008134] | -0.010613 [-0.143138, +0.126179] |
R1 adaptive-volume、R2 camera-overlap allocation、R3 camera-only context selection、R12/R123: NOT_RUN_ORACLE_STOP,结果为null。 三类几何原型及隔离测试已实现;没有实景运行、近远深度 先验调优或按分数选方法。Matched current/redesigned两条训练和train-scale-up均未启动, 不存在“最佳新carrier”。这些空项不是0分或失败训练的伪造结果。
支持、集中度与完整任务指标
| 设置 | GT surface inside | ≥2-view candidates | GT surface支持邻域 | 正/平/负场景数 |
|---|---|---|---|---|
| R0 | 62.1875% | 7.9733% | 12.2089% | 5/1/11 |
| ORACLE_VOLUME | 100.0000% | 58.3180% | 47.3295% | 11/0/6 |
| ORACLE_SUPPORT | 62.1875% | 31.9393% | 45.9308% | 3/1/13 |
| ORACLE_VOLUME_SUPPORT | 100.0000% | 93.1756% | 66.2190% | 11/0/6 |
主要表面支持距离固定为1.172604m(旧voxel半对角线),避免扩大volume后自动扩大容差。
同时保存各新voxel尺度下的描述性邻域数,不能替代固定半径主诊断。
联合oracle inside=100%、two-view=93.18%,但surface-neighborhood=66.22%<75%,充分性失败。
Volume-only和联合各11/17场景gain为正;联合gain的正贡献top1≈25.7%、top3≈64.8%。
所有LOSO、集中度、每场景完整结果和描述性support/gain相关都在 bootstrap_results.json。
相关不建立因果。相同候选数并不意味着相同物理voxel分辨率,所有bounds/extent保存在raw计划中。
| 设置/读取 | RGB MSE↓ | SSIM↑ | RMSE↓ | δ1↑ | Opacity | Coverage |
|---|---|---|---|---|---|---|
| R0/A | 0.124564 | 0.248801 | 4.393755 | 0.075277 | 0.787104 | 0.921502 |
| R0/B | 0.146002 | 0.252883 | 4.088577 | 0.153139 | 0.822156 | 0.927875 |
| R0/anchor | 0.150035 | 0.258841 | 3.928339 | 0.172762 | 0.560766 | 0.927875 |
| R0/prior | 0.129532 | 0.260030 | 2.785235 | 0.362424 | 1.000000 | 1.000000 |
| R0/wrong_scene | 0.172166 | 0.239375 | 4.410057 | 0.087276 | 0.762365 | 0.886064 |
| ORACLE_VOLUME/A | 0.170234 | 0.162357 | 4.197707 | 0.143716 | 0.857150 | 0.983864 |
| ORACLE_VOLUME/B | 0.150020 | 0.197251 | 3.897104 | 0.121579 | 0.875222 | 0.989143 |
| ORACLE_VOLUME/anchor | 0.185900 | 0.258458 | 4.246628 | 0.096906 | 0.360484 | 1.000000 |
| ORACLE_VOLUME/prior | 0.129532 | 0.260030 | 2.785235 | 0.362424 | 1.000000 | 1.000000 |
| ORACLE_VOLUME/wrong_scene | 0.222346 | 0.149528 | 4.573596 | 0.105320 | 0.685200 | 0.848449 |
| ORACLE_SUPPORT/A | 0.177435 | 0.152083 | 4.976671 | 0.033241 | 0.895316 | 0.904787 |
| ORACLE_SUPPORT/B | 0.186863 | 0.162416 | 4.858382 | 0.049508 | 0.894087 | 0.909226 |
| ORACLE_SUPPORT/anchor | 0.150035 | 0.258841 | 3.928339 | 0.172762 | 0.560766 | 0.927875 |
| ORACLE_SUPPORT/prior | 0.129532 | 0.260030 | 2.785235 | 0.362424 | 1.000000 | 1.000000 |
| ORACLE_SUPPORT/wrong_scene | 0.237776 | 0.153206 | 4.970473 | 0.031479 | 0.898094 | 0.911477 |
| ORACLE_VOLUME_SUPPORT/A | 0.195914 | 0.124432 | 4.361059 | 0.079528 | 0.960270 | 0.990957 |
| ORACLE_VOLUME_SUPPORT/B | 0.190852 | 0.148420 | 4.385323 | 0.082307 | 0.949296 | 0.984493 |
| ORACLE_VOLUME_SUPPORT/anchor | 0.185900 | 0.258458 | 4.246628 | 0.096906 | 0.360484 | 1.000000 |
| ORACLE_VOLUME_SUPPORT/prior | 0.129532 | 0.260030 | 2.785235 | 0.362424 | 1.000000 | 1.000000 |
| ORACLE_VOLUME_SUPPORT/wrong_scene | 0.227053 | 0.138223 | 4.304179 | 0.101150 | 0.766762 | 0.857716 |
Coverage仍为opacity>1e-6,不是真实可见性;所有GT-valid像素均参与depth指标,未按预测opacity筛掉 坏像素。Oracle volume也改变ray integration范围与anchor prior;没有证据证明正relative gain完全 独立于opacity/coverage。由于没有方法达到最终gate,不做静态资格成功宣称。
停止规则与12个归因问题
- 主要来自volume、candidate还是representation? Volume有直接干预证据,但不是充分解释; candidate-only恶化相对gain,联合不稳定。representation/训练/分辨率尚未被独立隔离。
- Oracle volume alone恢复多少? pooled gain +0.115349;相对R0 gain提升+0.210574,但完整context 绝对AbsRel只改善0.034169,83.8%的相对提升来自anchor变差。
- Oracle support alone恢复多少? gain −0.245025,较R0更差0.149800; frustum支持提升不等于任务收益。
- Volume+support恢复多少? gain +0.089622,较R0增加0.184847,但CI跨零;完整context绝对改善仅 0.008442,不能称静态carrier获救。
- GT-free volume恢复多少? 未运行,遵守联合oracle停止条件,不能填oracle成绩。
- Camera-overlap allocation恢复多少? 未运行;候选几何原型/预算测试可用。
- Context geometry selection恢复多少? 未运行;camera-only确定性和输入隔离测试可用。
- 哪个因素贡献最大? 这些冻结权重诊断中volume对relative gain的改变最大;这是干预分解,不是 对全部失败的因果占比,也不是部署收益。
- 支持修复后full context终于优于anchor? Volume-only在17场景pooled有显著正gain;联合设置未过 预定稳定性门槛,且没有充分修复query surface support。不能挑volume-only替换联合停止检验。
- Wrong-scene终于稳定变差? 没有;所有pooled oracle的wrong-scene damage CI均跨零。
- 若oracle能救而GT-free不能救,可观察性瓶颈是什么? 本轮未测试GT-free,不能作这个归因; 使用query GT包围盒天然不可部署,不说明camera-only能够恢复相同信息。
- 为什么转向architecture/training而不继续堆volume? 联合oracle未获稳定增益,且固定网格下 query表面支持仍有限。下一步应先分离离散表达、训练分布与prior/renderer效应;不能把本轮解释为 已证明“完美support也无效”,或直接归咎所有scene representations。
注册条件要求联合oracle pooled CI lower>0且new DEV mean>0才能继续。Pooled下界−0.026782未通过;
new DEV联合gain虽为+0.156328,其单独CI下界也略低于0(约−0.000015)。不改阈值或gate。
因此 SUPPORT_BOTTLENECK_SUFFICIENT_EXPLANATION=false 表示“尚未建立充分解释”;由于干预充分性
未达标,CARRIER_REPRESENTATION_OR_TRAINING_BOTTLENECK=NOT_ISOLATED,不虚构因果证明。
FINAL_HOLDOUT_STATUS=NOT_OPENED_NO_METHOD_QUALIFIED,并有历史独立性未解决的第二阻塞。
复现与交付
完整测试:669 passed, 1 skipped;跳过项是缺少可选历史V5 step4500权重。新增59项包括holdout门禁、 oracle部署拒绝、GT-free参数隔离、唯一候选预算、context确定性、matched配置、scenebootstrap和真实 small end-to-end封存/GT/相机/零写入测试。工程测试通过不等于科学资格通过。
commands.sh summary不加载媒体或模型即可重算所有统计;commands.sh reproduce在新目录使用已冻结
数据重做同一DEV干预(拒绝覆盖原目录),从不读取holdout模型输入。数据下载命令也在文件中。
可直接从仓库保存的raw重算:
.venv/bin/python scripts/report_support_redesign.py --raw-only \
  --output docs/experiments/EXP-3D-SUPPORT-BOTTLENECK-REDESIGN-V1 \
  --docs /tmp/support-redesign-recomputed
raw/oracle_run/保留680个预测NPZ、完整metrics、204sealed states、geometry plans、GT访问日志和源文件
hashes;docs中的压缩raw可重算正式统计。figures/保存PNG/SVG科学图;audit/保存旧结果复算、独立
审计、解释和环境;checkpoints/只索引原B-final,没有新训练checkpoint。大型媒体、tensor/prediction
文件留在outputs并有hash清单,压缩文本证据在docs/artifacts下。全部旧实验保持不变。